
Das zentrale Stylesheet fehlt. Der Inhalt von dist/srq.css muss in WordPress hinterlegt sein — im Customizer unter „Zusätzliches CSS“ oder als Datei im Theme.
Das Basis-Plugin, die Module je Fabrikat, die Protokolle und die Addons stehen hier Gruppe für Gruppe mit dem, was darin steckt. Alles frei zugänglich, ohne Formular. Wo eine Angabe noch in Freigabe ist, steht es dabei.
Base
Der Kern in drei Varianten. Welche Sie brauchen, hängt allein daran, ob die Engine bei Ihnen schon steht.
Plugin
Wenn Unity bereits im Haus steht
- Gerätebibliothek mit geprüften Verhaltensmodellen
- Modellaufbau und Ablauflogik
- Signalkopplung auf Feldbusebene
- Alle Use Cases in einer Lizenz
Setzt eine vorhandene Unity-Installation voraus.
Bundle Basic
Plugin und Laufzeitumgebung, bis 250 Mitarbeiter
- Vollständiger Umfang des Plugins
- Laufzeitumgebung enthalten
- Keine getrennte Beschaffung der Engine
Der Arbeitsplatz ist damit vollständig. Es fehlen nur die Module für Ihre Fabrikate.
Bundle Professional
Plugin und Laufzeitumgebung, ab 250 Mitarbeiter
- Derselbe Umfang wie Bundle Basic
- Staffelung nach Unternehmensgröße
- Floating-Lizenz möglich
Mehrere Arbeitsplätze teilen sich einen Lizenzpool.
15 Prozent der Lizenzkosten pro Jahr decken Versionswechsel, neue Gerätemodelle in der Bibliothek und den Support zu Kopplung und Laufzeit ab. Eine Lizenz trägt alle Use Cases: Pre-Sales, Simulation, Steuerungstest, virtuelle Abnahme, Training und Aftersales. Kein Modul je Projektphase, keine zweite Lizenz für den Übergang.
PLC & Robotik
Je Fabrikat ein Modul. Es stellt die Kopplung her, emuliert oder als reale Hardware am Modell, im Zyklus der Steuerung.
SPS-Steuerungen
Austausch der Prozessabbilder zwischen Steuerung und Modell
- Siemens — PLCSIM Advanced, S7-1500V, SIMIT
- Beckhoff — Laufzeitsystem, emuliert oder real
- Schneider Electric — Modicon
- Bosch Rexroth, Allen-Bradley, Omron
- WAGO, Phoenix Contact, Weidmüller
- B&R, Yaskawa, Mitsubishi
Als Software-in-the-Loop über Netzwerk, als Hardware-in-the-Loop über den realen Feldbus.
Robotersteuerungen
Das Roboterprogramm läuft gegen das Modell
- KUKA — Robotersteuerung, KOL
- FANUC — CNC und Robotersteuerung
- ABB, Yaskawa, Mitsubishi
- Kawasaki, EPSON, Stäubli
- Universal Robots
- RoboDK — Offline-Programmierung
Mit Kollisions- und Reichweitenprüfung; bei FANUC zusätzlich Bahn- und Achsbewegung der CNC.
Sonderkinematik
Achsen ohne eigene Robotersteuerung
- Portale, Lineareinheiten, Drehtische
- Bahnbeschreibung über den Polygonzug
- Siebte Achse und Verfahreinheiten
Weitere Steuerungs- und Roboterfabrikate sind in Freigabe. Wir ergänzen sie, sobald die Bestätigung vorliegt.
Die genannten Marken- und Produktnamen dienen ausschließlich der Kompatibilitätsangabe. Sie behaupten keine Geschäftsbeziehung und keine Zertifizierung durch die jeweiligen Inhaber.
Plugin-Manager
Alles zusammen in einem Manager
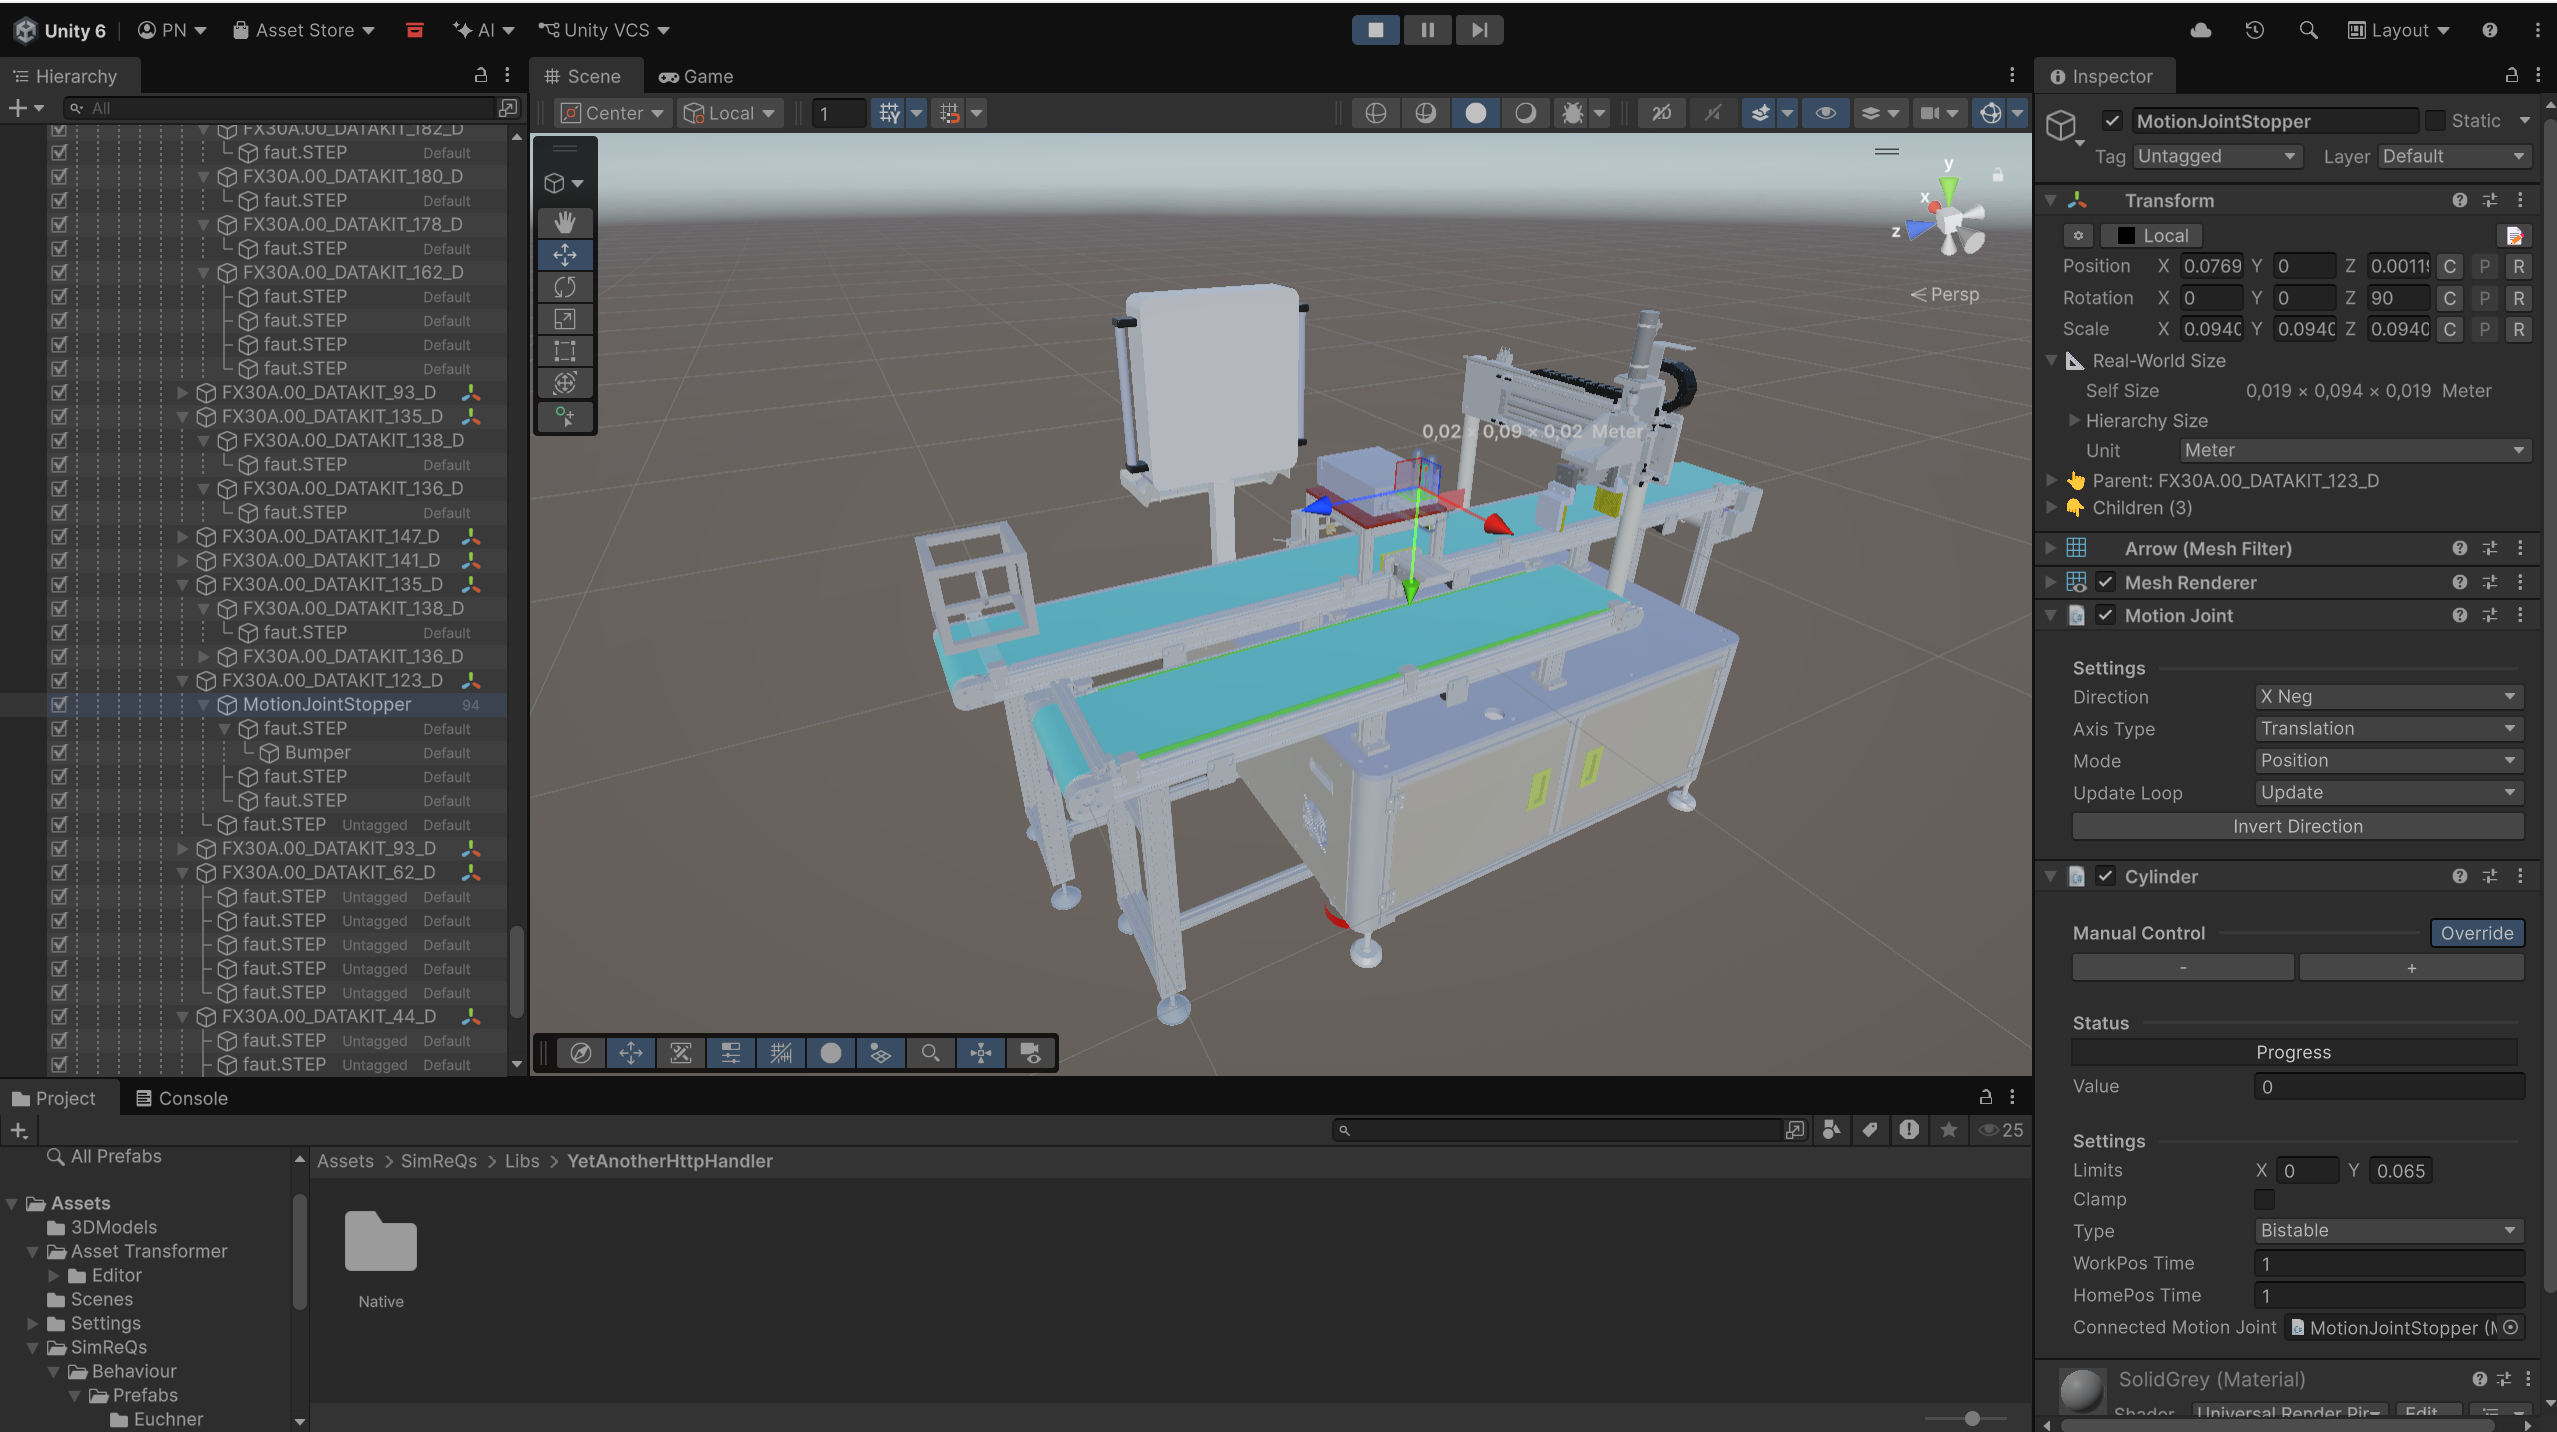
Steuerungen, Roboter, Protokolle und Addons stehen nicht als lose Erweiterungen nebeneinander. Der Plugin-Manager zeigt, welche Module in einem Projekt aktiv sind, in welcher Fassung sie vorliegen und was davon die Kopplung gerade benutzt.
Damit bleibt ein Modellstand nachvollziehbar: Wer später fragt, gegen welche Fassung Sie geprüft haben, findet die Antwort hier und nicht in einer Projektakte.
Connectivity
Unten auf der Feldebene liegen die Busse, darüber die Netzprotokolle, darüber die Austauschformate. Wie tief die Kopplung im Einzelfall geht, steht bei den Kopplungstiefen.
Feldbus und Echtzeit
Zyklischer Austausch im Takt der Anlage
- PROFINET — Echtzeit-Ethernet der Feldebene
- EtherCAT — Feldbus im Mikrosekundenraster
- PROFIsafe — sichere Kommunikation über PROFINET
PROFIsafe bildet sicherheitsgerichtete Signalpfade im Vortest ab. Eine Sicherheitsabnahme ersetzt das allerdings nicht.
Netzwerk und Peripherie
Kopplung zwischen Rechnern und Geräten ohne eigenen Feldbusstack
- TCP/IP — Simulationsrechner an emulierte Steuerung
- RFC 1006 — ISO-on-TCP
- Modbus — Peripherie ohne eigenen Feldbusstack
Üblicherweise läuft Software-in-the-Loop so, ohne Berührung des Feldbussegments.
Leitebene und Formate
Was oberhalb der Feldebene hinein- und herausgeht
- CAD-Geometrie — Import der Konstruktionsdaten, Baugruppenstruktur bleibt erhalten
- OPC UA — herstellerneutral nach IEC 62541, zu Leit- und MES-Systemen
- FMI und FMU — Verhaltensmodelle zwischen Werkzeugen
- AutomationML — Struktur, Topologie, Kinematik
- Verwaltungsschale — IEC 63278, Export
Versionsangaben und Einschränkungen je Format sind in Freigabe.
Addons
Einzeln zubuchbar. Jedes ergänzt das Basis-Plugin um einen Teilnehmer, eine Bewegungsart oder eine Schnittstelle im Modell.
AGV, FTS und AMR
Fahrerlose und autonome Transportsysteme
- Jeder Teilnehmer fährt im Materialfluss des Modells mit.
- Fahrauftrag und Verkehrsregeln
Polygonzug
Bahnbeschreibung ohne eigene Robotersteuerung
- Geführte Bewegungen von Handhabungsachsen
- Für Portale, Lineareinheiten und Sonderkinematik
VR
Begehung des Modells im Maßstab 1∶1
- Bediener lernen die Anlage, bevor sie steht.
- Layoutabnahme im begehbaren Modell
IIoT-Anbindung
Schnittstelle zu Diensten oberhalb der Steuerung
- Zustands- und Prozesswerte verlassen das Modell über MQTT oder OPC UA.
- Antworten des Dienstes gehen als Signal an die Steuerung zurück.
RFID-Lesestellen
Identifikation im Materialfluss
- Das Modell verfolgt das Werkstück über die Stationen hinweg.
- Verknüpfung mit Auftrags- und Prüfdaten
Und viele weitere
Die Liste wächst mit den Projekten
- Fehlt Ihnen ein Teilnehmer oder eine Schnittstelle, sprechen Sie uns an.
- Anforderungen aus Projekten sind der Weg dorthin.
Sonstiges
Rechner, Lizenzformen, Schulung und Support. Keines davon ist Voraussetzung für die anderen.
Simulationsarbeitsplatz
Der Rechner, auf dem das Modell läuft
- Mehrkernprozessor und dedizierte Grafikeinheit
- Arbeitsspeicher nach Modellgröße
Die Modellgröße bestimmt die Anforderung, nicht die Anlagengröße.
Serverbetrieb
Mehrere virtuelle Steuerungsinstanzen auf einem Rechner
- 128 Kerne tragen bis zu 32 Instanzen
- 8 ms Zyklus, unter 50 µs Jitter
Hardware-as-a-Service
Simulationsrechner als Mietleistung
- Ein Arbeitsplatz ohne eigene Beschaffung
- Monatlich abgerechnet
Floating-Lizenz
Netzwerklizenz mit gleichzeitigen Instanzen
- Mehrere Arbeitsplätze teilen einen Lizenzpool
- Zahl der gleichzeitigen Instanzen wählbar
Basis-Schulung
Am Modell Ihrer eigenen Anlage, nicht an einem Beispiel
- Modellaufbau und Kopplung selbst durchführen
- Ablaufprüfung und Fehlersuche am Modell
Supportkontingent
Abgerechnet in 15-Minuten-Schritten
- Rückfragen zu Kopplung und Laufzeit
- Gerätemodelle und Bibliothek
Preise stehen nicht bei den Kacheln. Sie folgen als Rechnung je Anwendungsfall statt als Einzelposten. Die fünf Bezugswege im Überblick →
Nicht gefunden
Etwas fehlt?
Wenn Ihr Fabrikat, Ihr Protokoll oder Ihre Sonderkinematik in keiner Kachel steht, heißt das nicht, dass es nicht geht. Es heißt schlicht, dass wir es noch nicht gebaut haben. Anforderungen aus Projekten sind ohnehin der Weg, auf dem diese Listen gewachsen sind.